
搜索答案
______是在无人机具有姿态控制机构的基础上,通过操纵杆控制无人机的俯仰角、滚转角和偏航角,从而改变无人机的运动。
A.舵面遥控
B.姿态遥控
C.指令控制
参考答案:B
题目解析:
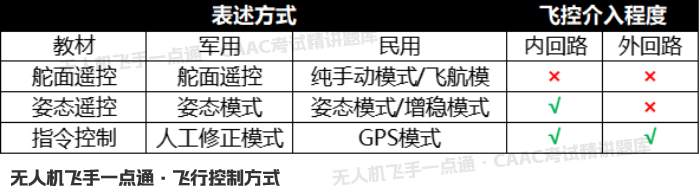
本题明确描述是在“姿态控制机构的基础上”去控制无人机,故选择“姿态控制”。 人工修正模式下,飞控内外回路都参与工作 姿态遥控模式下,飞控内回路参与工作,外回路不参与工作 舵面遥控模式下,飞控内外回路都不参与工作
更多题目:
换一批
无人机飞行控制系统角速率陀螺是感知飞行器平台________的传感器
机场的跑道长度必须满足
多轴无人机一般以双数螺旋桨配置,可否有奇数的配置,怎么配?
多旋翼民用无人驾驶航空器摇杆回中是指
KK飞控是哪个无人机厂家的飞控?
