搜索答案
四轴飞行器如何实现控制?
A.通过调整不同旋翼之间的相对转速
B.通过调整不同旋翼之间的总距
C.通过调整不同旋翼之间的倾斜角度
参考答案:A
题目解析:
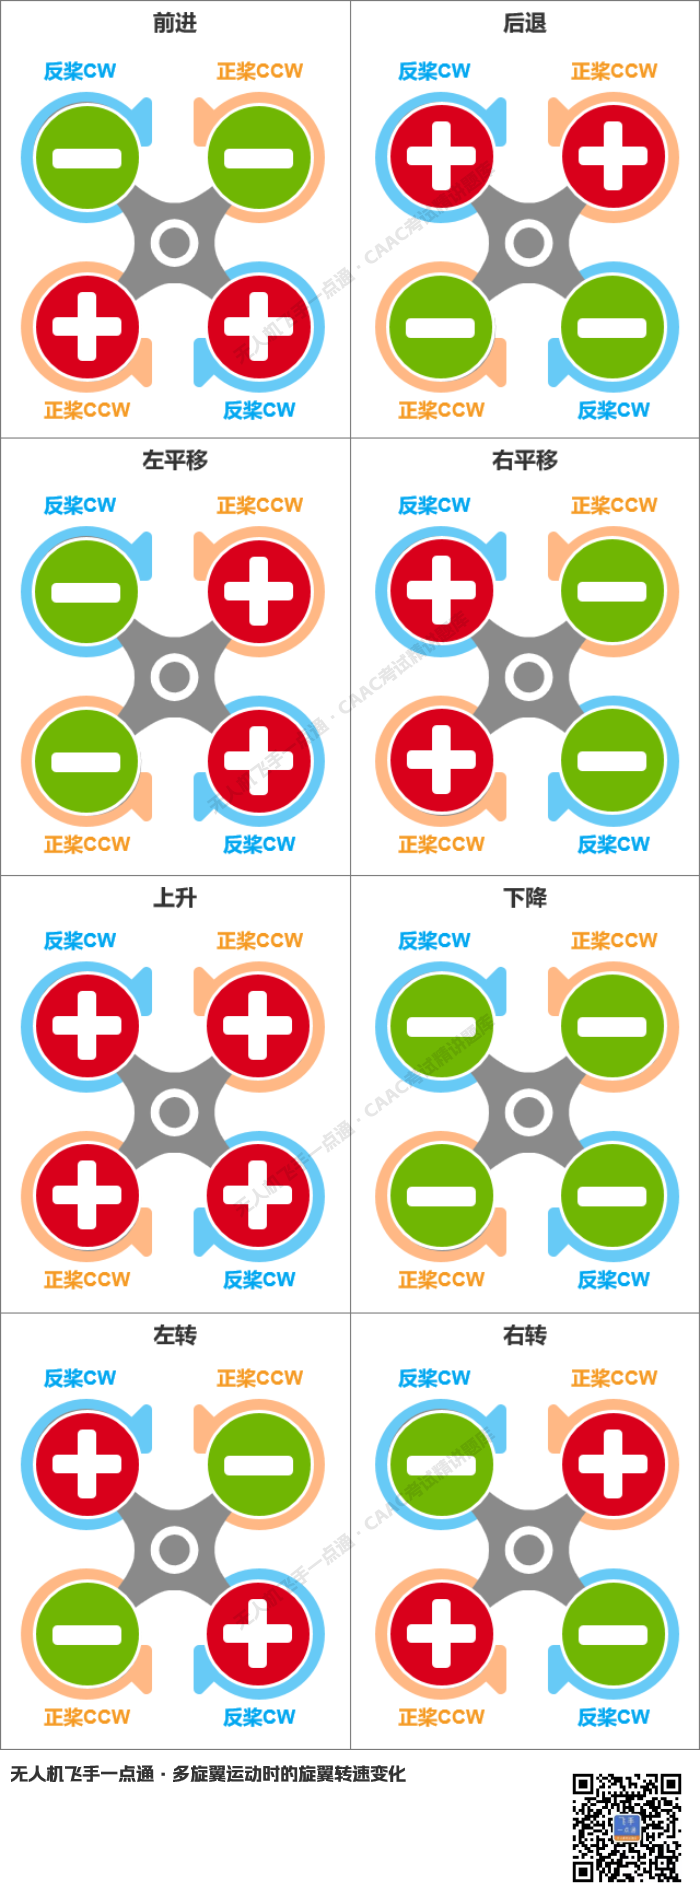
多旋翼飞行器采用的是定距螺旋桨,不能调整旋翼总距和倾斜角度。 升降运动:通过调节电压改变旋翼的转速,增加转速增大升力,飞行器上升,减少转速减小升力,飞行器下降。 水平运动:通过降低运动方向一侧的旋翼转速,增加对侧的旋翼转速,使得旋翼桨盘向运动方向倾斜,形成升力在运动方向的水平分量,产生运动。 偏航运动:通过改变不同旋转方向的旋翼转速,利用反扭距的差异实现偏航。
更多题目:
换一批
大多数多轴飞行器自主飞行过程利用__实现位置感知
无人机用无刷电机的主要技术参数有哪些?
#513#20260919-陕西03-正六边形-周长&限时悬停
把无人机螺旋桨换成小桨,做同样的动作。问角速度怎么变化?
在横侧操纵中,驾操纵杆左右活动的每一个位置,都对应着一个_______。